 미로

착지했는데 발이 다시 올라가는 이유
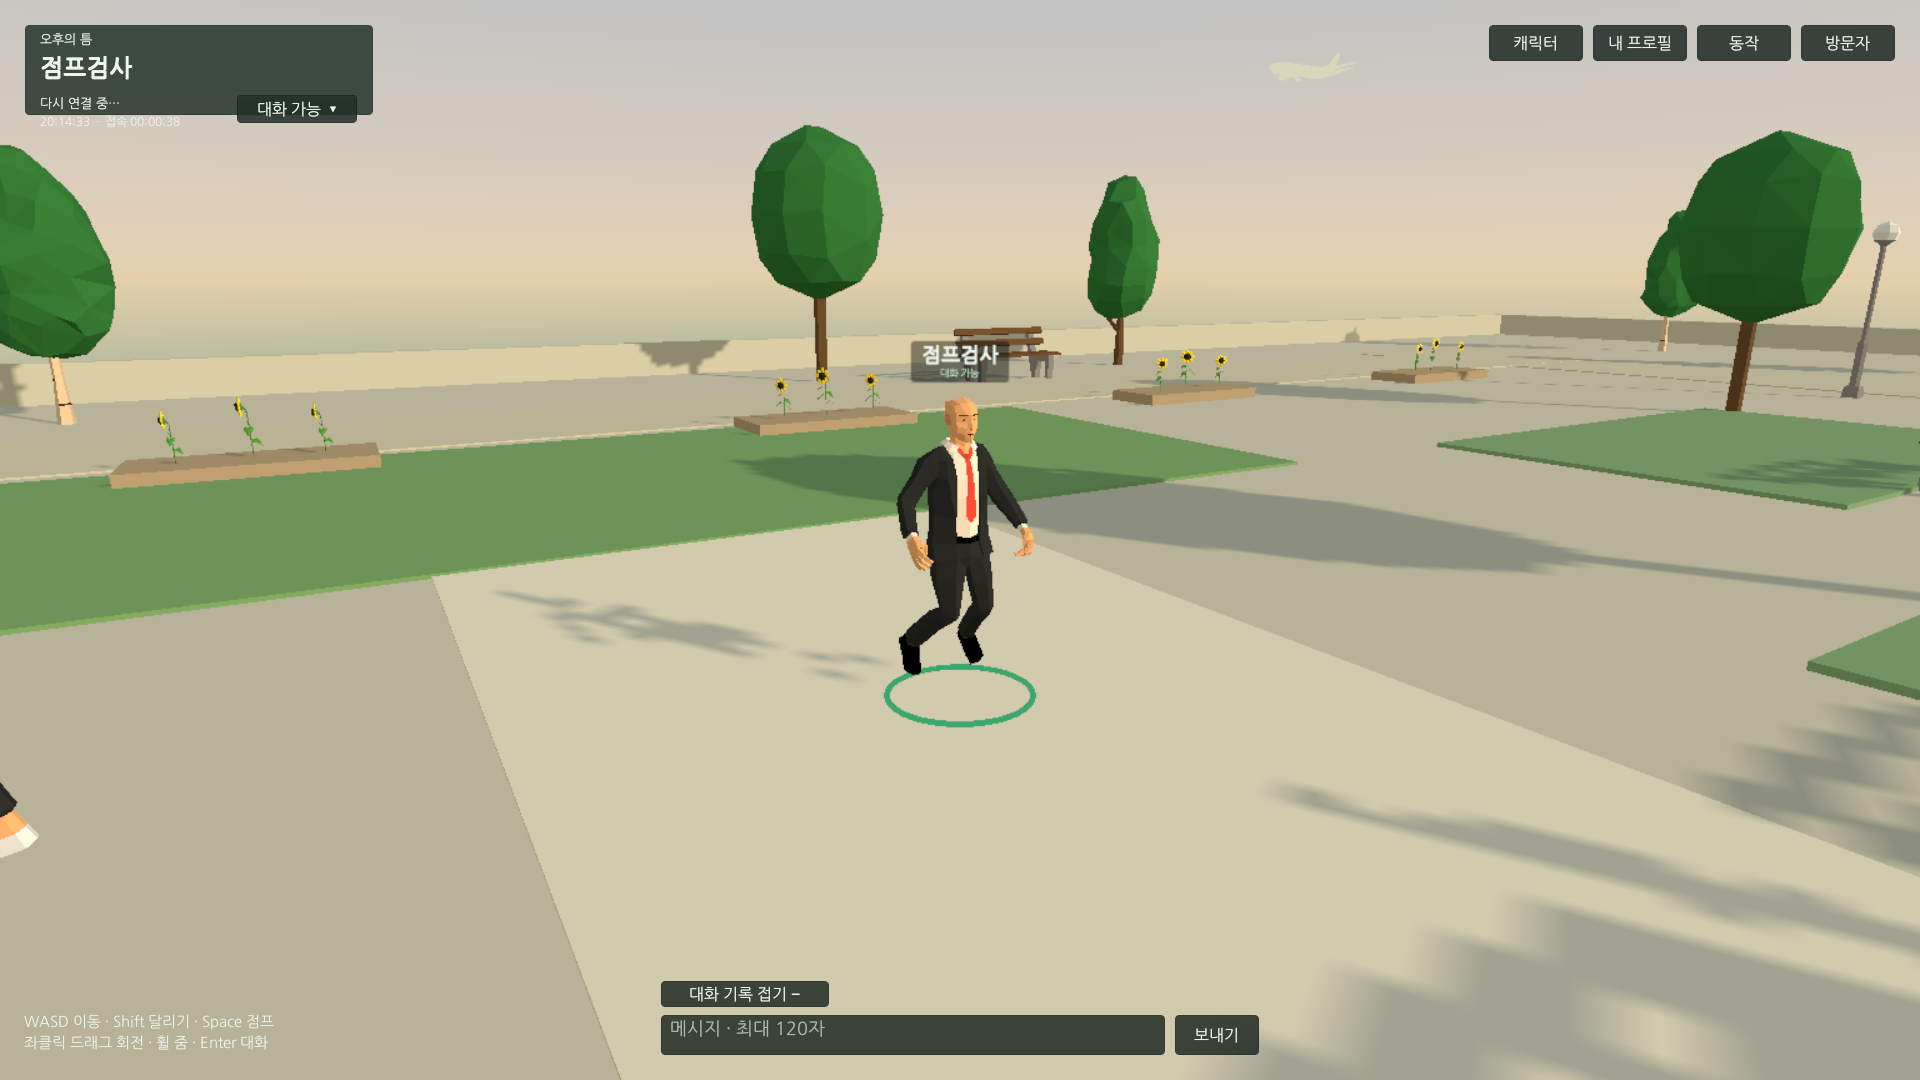
물리는 착지했는데 발이 다시 올라갔습니다
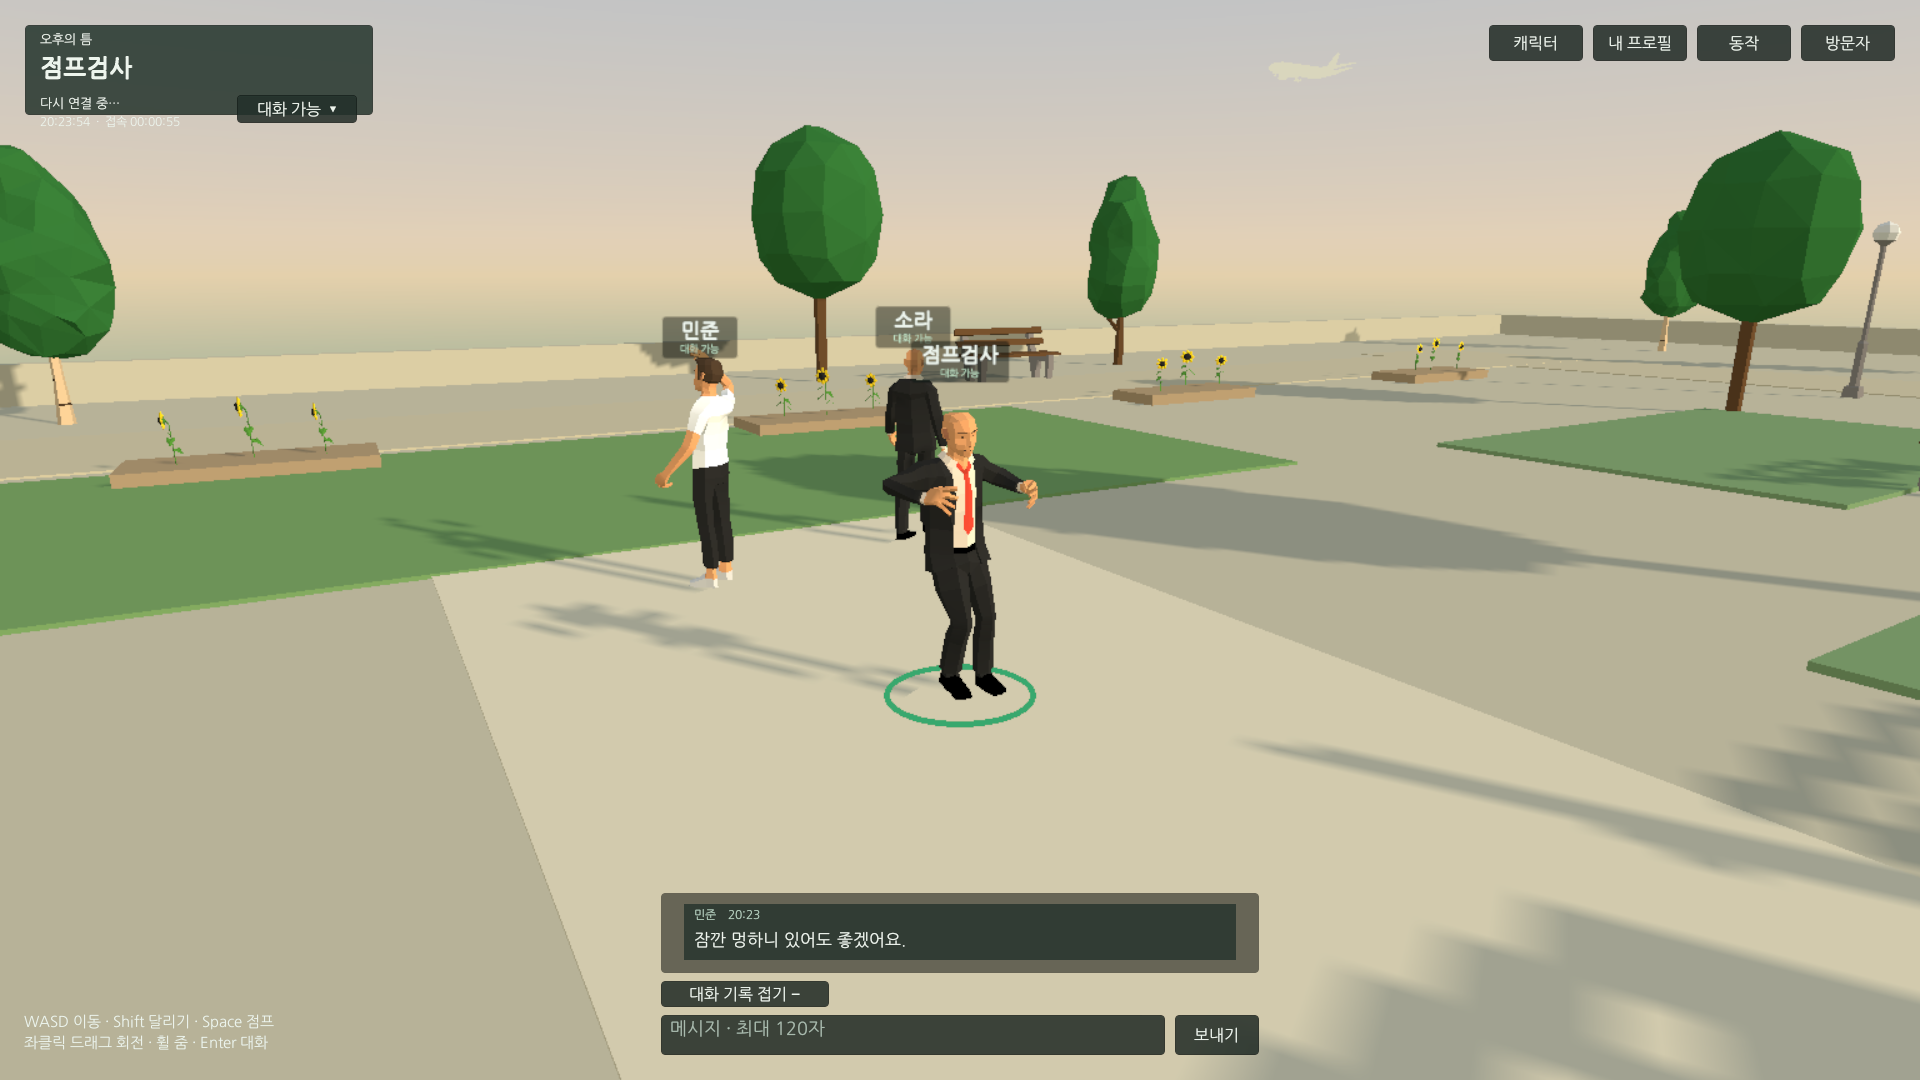
오후의 틈에서 점프를 관찰하던 중 캐릭터가 바닥에 도착한 뒤 발이 한 번 더 올라가는 현상이 보였습니다. 물리적으로는 착지가 끝났지만 추가 Land 포즈가 겹치고 있었습니다. 충돌 판정만 보면 정상처럼 보일 수 있어, Unity에서 점프 정점과 착지 순간을 직접 멈춰 보며 수정 전후를 비교했습니다.
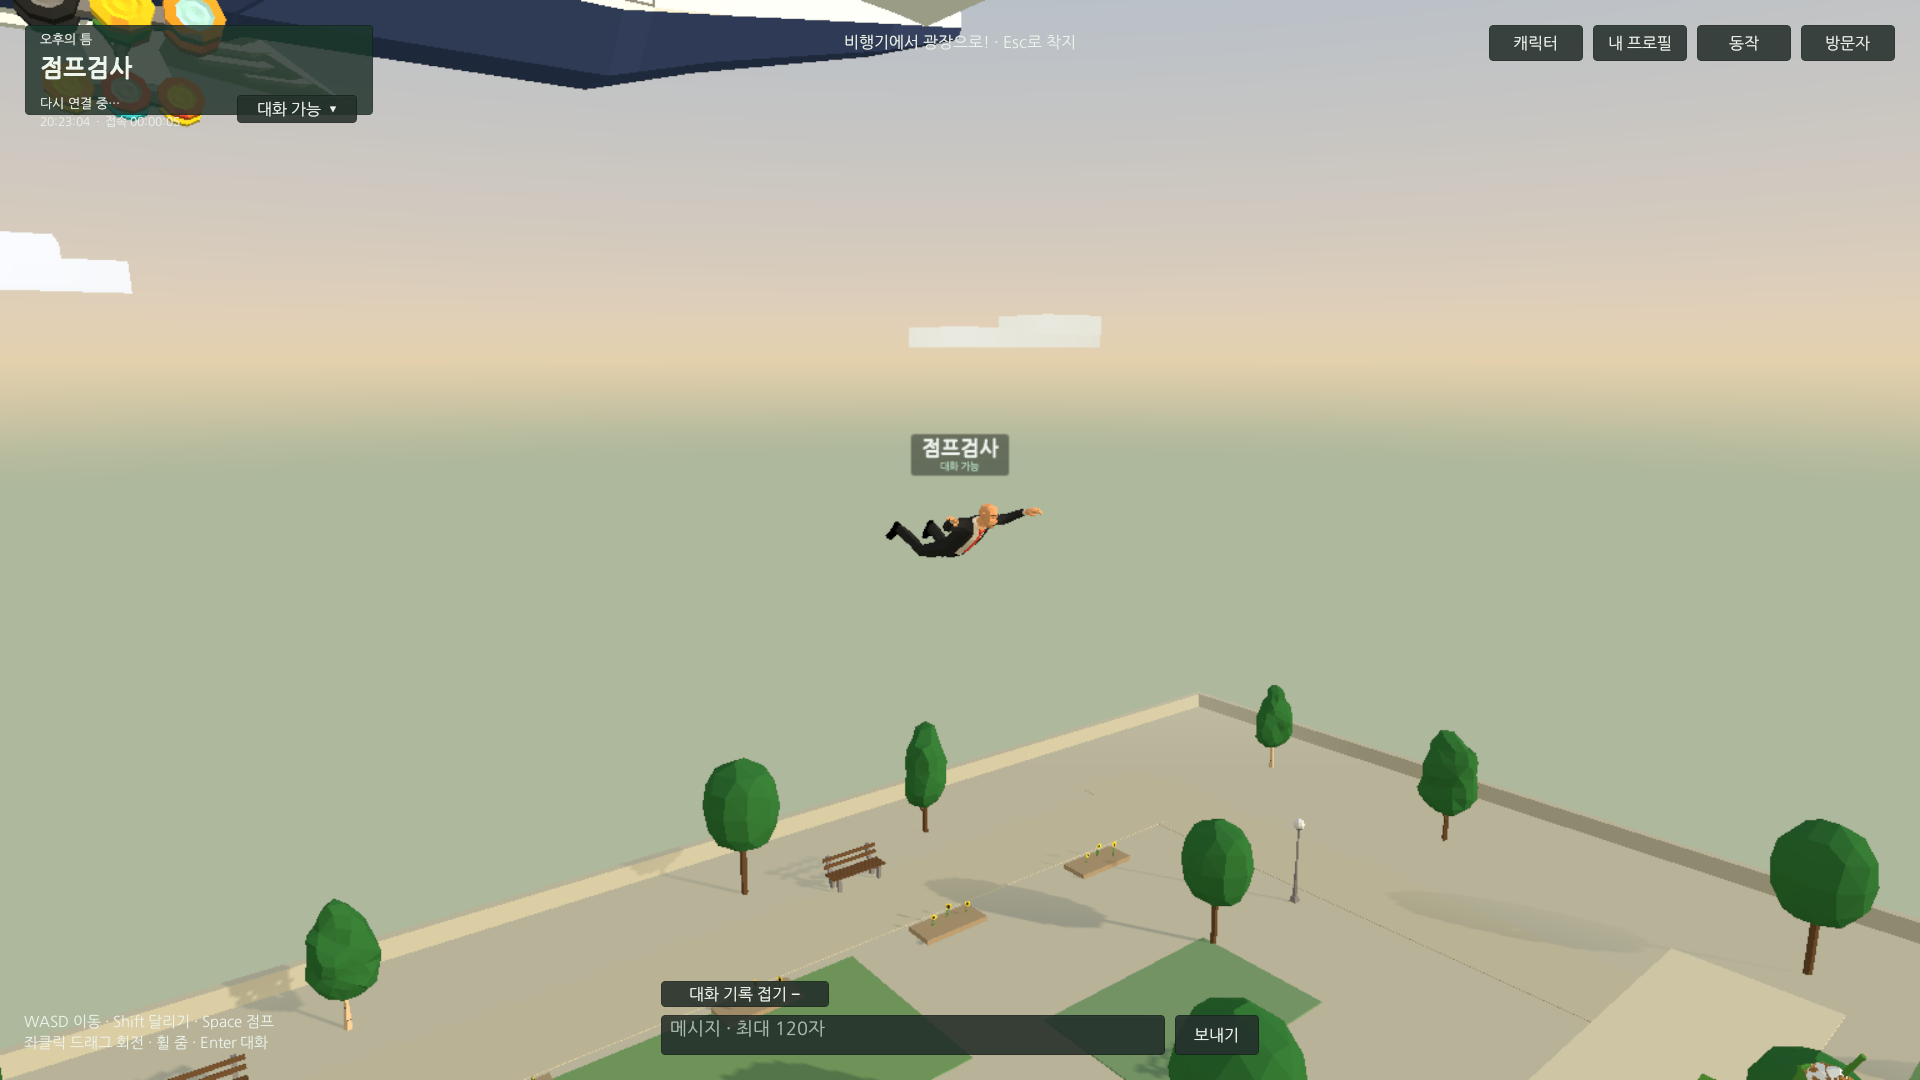
비행기에서 낙하할 때 몸이 접히고 팔이 처지는 자세도 함께 점검했습니다. 두 문제 모두 캐릭터가 어디에 있는지와 화면에서 관절이 어떻게 보이는지를 나눠 봐야 했습니다. 위치가 맞는다고 움직임의 표현까지 맞는 것은 아니었습니다.
물리 상승 위에 같은 이동을 더하지 않았습니다
제공된 Standing-Jump는 전체 2.2917초 중 도약 구간이 0.7535~1.4606초였습니다. 그 0.7071초의 관절 동작을 프로젝트 사본에 유지하고, 본체의 물리 상승에 더해지는 양의 RootT.y 이동을 제한했습니다. 준비·대기 구간과 루프는 제거했으며 외부 원본 에셋은 수정하지 않았습니다.
일반 점프에는 별도 합성 Land를 겹치지 않고 점프의 꼬리 동작을 유지했습니다. 일반 낙하와 낙하산 착지는 제공 점프의 착지 구간으로 대체했습니다. 아래는 원문에 기록된 적용 범위의 구분이며 실제 Animator 전체 구조는 아닙니다.
flowchart TD
  A["착지 동작"] --> B["일반 점프"]
  A --> C["일반 낙하 또는 낙하산"]
  B --> D["점프 꼬리 동작 유지"]
  D --> E["추가 합성 Land 겹침 제거"]
  C --> F["제공 점프의 착지 구간 사용"]
낙하 자세는 실제 리그 방향으로 맞췄습니다
스카이다이빙은 Humanoid 리그의 상완·전완·허벅지·종아리 방향을 기준으로 작성했습니다. 머리를 앞으로 들고 팔을 옆으로 펴며, 낙하산 활강 전환은 0.32초로 연결했습니다. 수정 전후는 같은 카메라에서 비교해 시점 변화가 자세 개선처럼 보이지 않도록 했습니다.
같은 제자리 점프의 착지 표본에서 정지 자세 대비 발뼈의 추가 상승은 0.314517m에서 0.000408m로 줄었습니다. 이는 한 캐릭터와 한 검사 구간의 측정입니다. 모든 캐릭터와 동작에서 같은 오차를 보장하는 수치로 확대하지 않았습니다.
에디터와 웹에서 확인한 범위를 나눴습니다
Unity 6000.0.83f1 실제 Play 검사 11개가 통과했습니다. 입장 착지, 제자리·이동·연속 점프, 재상승 제한과 기존 UI 관련 회귀를 확인했고 실행 오류는 없었습니다. 점프 중 일시정지 화면도 직접 관찰한 뒤 재개했습니다.
최종 웹 빌드는 25,140,974바이트였고 Chrome·Edge의 두 접속에서 검사 18개를 통과했습니다. 입장과 원격 낙하·낙하산, 점프·채팅·UI, AI 수 변화, 숨김 5FPS와 복귀 30FPS 등을 확인했습니다. 제공한 파일 6개의 HTTP 원시 바이트 해시도 빌드와 일치했습니다.
다만 외부 호스팅과 장시간·대규모 부하, 전체 147동작의 자세 검수는 범위 밖입니다. 이번 결과는 눈에 띄던 착지 재상승과 낙하 자세를 고치고 정해진 실행 경로에서 확인한 기록입니다. 물리 루트와 애니메이션 루트, 발뼈를 함께 측정해야 같은 종류의 문제를 놓치지 않을 수 있었습니다.
댓글
이 글에 대한 생각을 남겨 주세요.